 가게

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
로봇 시스템이 더욱 소형화됨에 따라 조인트 액추에이터는 훨씬 더 많은 설치 공간을 필요로 하지 않고도 더 높은 출력 토크를 제공할 것으로 예상됩니다. 이로 인해 중요한 엔지니어링 과제가 발생합니다. 모터와 변속기는 이동 및 부하 유지 중에 발생하는 열을 관리하면서 제한된 부피 내에서 작동해야 합니다.
열 설계는 액추에이터가 반복적인 움직임을 수행하고 부하가 걸린 상태에서 위치를 유지하며 상대적으로 밀폐된 기계 구조에서 작동할 수 있는 협동 로봇과 생체 모방 로봇 관절에서 특히 중요합니다. 액추에이터가 필수 토크 사양을 충족하더라도 부적절한 열 관리는 작동 안정성, 서비스 수명 및 장기적인 신뢰성에 영향을 미칠 수 있습니다.
따라서 Φ25mm 마이크로 조인트 액츄에이터를 선택하는 엔지니어의 경우 토크, 무게, 변속기 구성 및 제어 요구 사항과 함께 열 성능을 고려해야 합니다. 열이 어디서 오는지, 전체 조인트 어셈블리를 통해 열이 어떻게 이동하는지 이해하면 설계자는 보다 현실적인 작동 조건을 설정하고 불필요한 열 응력을 피할 수 있습니다.
토크가 높은 로봇 관절에서 열 관리가 중요한 이유
전동 액추에이터는 전기 에너지를 기계적 운동으로 변환하지만 모든 입력 에너지가 유용한 출력 전력이 되는 것은 아닙니다. 일부 에너지는 전기 저항, 자기 손실, 기계적 마찰 및 기타 작동 손실을 통해 열로 소산됩니다.
로봇 관절에서 열 발생은 수행되는 움직임에 따라 크게 달라질 수 있습니다. 부하를 가속하거나, 고정된 위치를 유지하거나, 반복적으로 방향을 변경하는 조인트에는 다양한 전기적, 기계적 요구가 발생할 수 있습니다.
여러 요인으로 인해 소형의 고토크 액추에이터에서 열 관리가 특히 중요해졌습니다.
첫째, 열 방출에 사용할 수 있는 공간이 제한되어 있습니다. 소형 액추에이터는 대형 모터 어셈블리보다 외부 표면적이 적고 주변 기계 구조로 인해 공기 흐름이 제한되거나 직접적인 열 전달이 제한될 수 있습니다.
둘째, 높은 토크 요구 사항은 구동 시스템에 대한 전기적, 기계적 요구 사항을 증가시킬 수 있습니다. 발생되는 실제 열은 토크 자체보다는 모터 특성, 전류, 작동 속도, 전송 효율 및 제어 전략에 따라 달라집니다.
셋째, 로봇 관절은 반복적인 동작 주기로 작동하는 경우가 많습니다. 단 한 번의 짧은 움직임으로는 온도가 크게 상승하지 않을 수 있지만 냉각 간격이 충분하지 않은 상태에서 자주 작동하면 열이 축적될 수 있습니다.
이러한 이유로 열 성능은 단일 토크 등급에서 추론하기보다는 실제 작동 조건에서 평가해야 합니다.
로봇 관절 액츄에이터의 주요 열원
주요 열원을 이해하는 것은 효과적인 열 설계를 개발하기 위한 첫 번째 단계입니다.
모터 권선 손실
모터 권선의 전기 저항은 전류가 도체를 통해 흐를 때 열을 발생시킵니다. 이러한 손실은 일반적으로 구리 손실이라고 하며 전류에 따라 증가합니다.
단순화된 용어로 권선 손실은 다음과 같이 표현될 수 있습니다.
[P_{\mathrm{Cu}}=I^2R]
여기서 (I)는 권선 전류를 나타내고 (R)은 권선 저항을 나타냅니다.
이 관계는 고전류 작동 조건에 특별한 주의가 필요한 이유를 설명합니다. 전류가 증가하면 저항 가열이 불균형적으로 증가할 수 있습니다.
실제 권선 온도는 모터에서 열이 얼마나 효과적으로 전달되는지와 액추에이터가 부하를 받는 데 소요되는 시간에 따라 달라집니다.
자기 및 전자기 손실
모터 작동은 또한 모터의 자기장 및 전자기 특성 변화와 관련된 손실을 발생시킵니다. 여기에는 모터 구성 및 작동 조건에 따라 코어 손실 및 기타 전자기 손실이 포함될 수 있습니다.
축 자속 모터 아키텍처는 토크 생성에 대한 컴팩트한 접근 방식을 제공할 수 있지만 특정 전자기 설계, 재료, 권선 구성 및 작동 속도에 따라 열 동작을 평가해야 합니다.
소형 모터는 토크 밀도가 높다는 이유만으로 열 성능이 더 좋다고 자동으로 가정해서는 안 됩니다.
기계적 전송 손실
환원 메커니즘은 발열에도 기여합니다. 기계 구성요소 간의 마찰, 베어링 손실, 윤활 조건 및 변속기 부하 등은 모두 작동 중 소산되는 에너지 양에 영향을 줄 수 있습니다.
통합 조인트 액츄에이터에서는 모터와 변속기의 열이 동일한 하우징 내에 축적될 수 있습니다. 따라서 열 설계에서는 모터를 개별적으로 평가하는 대신 전체 드라이브 모듈을 고려해야 합니다.
연속 토크가 열 설계에 미치는 영향
연속 토크는 로봇 관절의 열 요구 사항을 평가할 때 가장 중요한 사양 중 하나입니다.
단기 토크 요구와 달리 연속 토크는 제조업체가 지정한 조건에서 지속적인 작동 능력과 관련이 있습니다. 액추에이터가 반복적으로 부하를 지지하거나 관절 위치를 유지하는 경우 모터에 전류 흐름이 길어지고 지속적인 발열이 발생할 수 있습니다.
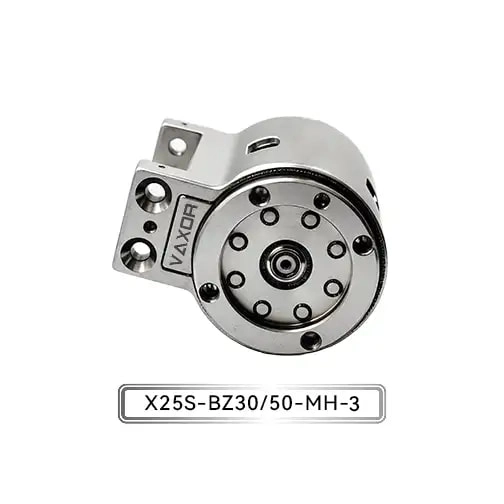
Φ25mm 마이크로 조인트 액츄에이터는 최대 1150mNm의 연속 토크와 최대 1800mNm의 초기 토크를 제공합니다. 이 두 가지 사양은 서로 다른 작동 조건을 설명하므로 열 평가 중에 별도로 고려해야 합니다.
연속 토크 등급은 액추에이터가 장기간에 걸쳐 로봇의 일반적인 작업 부하를 지원할 수 있는지 여부를 결정할 때 특히 관련이 있습니다.
초기 토크 정격은 자동으로 연속 또는 최대 작동 한계로 처리되어서는 안 됩니다. 열 작동 범위를 정의하는 데 사용하기 전에 적용 가능한 기간, 전류 요구 사항 및 테스트 조건을 제조업체에서 확인해야 합니다.
시스템 설계자의 경우 다음과 같은 몇 가지 질문을 해결해야 합니다.
지속적인 하중 하에서 조인트가 얼마나 오랫동안 작동합니까?
액추에이터는 얼마나 자주 가속하거나 감속합니까?
모터에 전원이 공급되는 동안 조인트가 부하를 유지해야 합니까?
운영주기 사이에 얼마나 많은 시간을 사용할 수 있습니까?
액추에이터가 밀폐된 구조물 내부에서 작동합니까?
주변 온도와 냉각 조건은 어떻습니까?
이러한 요소는 선택한 액추에이터가 열 제한을 초과하지 않고 필요한 성능을 유지할 수 있는지 여부를 설정하는 데 도움이 됩니다.
소형 액추에이터 구조의 열 설계 과제
소형 로봇 조인트는 제한된 설치 공간 내에서 모터, 감속 메커니즘, 인코더 및 관련 전기 부품을 결합하는 경우가 많습니다. 이러한 통합으로 전체 로봇에 필요한 공간이 줄어들지만 열 설계 제약도 발생합니다.
제한된 방열 면적
외부 표면적이 작을수록 액추에이터에서 주변으로 전달되는 열의 양이 제한될 수 있습니다. 액추에이터가 단단히 밀폐된 조인트 하우징 내부에 설치된 경우 자연 대류도 제한될 수 있습니다.
설계자는 주변 구조가 열 전달을 위한 효과적인 경로를 제공할 수 있는지 조사해야 합니다. 장착 인터페이스, 하우징 재료, 접촉 표면 및 주변 구성 요소는 모두 어셈블리의 열 동작에 영향을 미칠 수 있습니다.
통합 구성 요소 간의 열 전달
모터와 감속 장치를 서로 가깝게 설치하면 한 구성 요소에서 발생하는 열이 다른 구성 요소의 온도에 영향을 미칠 수 있습니다.
예를 들어, 모터의 열은 하우징이나 기계적 연결을 통해 인근 변속기 부품으로 전달될 수 있습니다. 결과적인 온도 분포는 재료, 형상, 접촉 저항 및 작동 조건에 따라 달라집니다.
이는 환기가 제한된 로봇 팔 내부에 관절 모듈을 설치할 때 특히 관련이 있습니다.
주변 전자 장치에 대한 열 효과
인코더, 통신 회로 및 기타 전자 부품에도 작동 온도 요구 사항이 있습니다. 모터 자체가 허용된 온도 범위 내에 있더라도 제어 전자 장치 주위에 열이 축적되면 시스템 신뢰성에 영향을 미칠 수 있습니다.
따라서 완전한 열 평가에서는 모터 권선뿐만 아니라 모든 통합 구성 요소의 온도 조건을 고려해야 합니다.
로봇 관절 시스템을 위한 실제적인 열 설계 조치
열 관리에 항상 별도의 냉각 시스템이 필요한 것은 아닙니다. 많은 소형 로봇 응용 분야에서 기계 레이아웃과 작동 전략을 개선하면 열을 보다 효과적으로 관리하는 데 도움이 될 수 있습니다.
1. 현실적인 부하 프로필 설정
로봇의 실제 이동 순서를 식별하는 것부터 시작하십시오. 예상되는 하중, 관절 위치, 가속도, 작동 기간 및 휴식 간격을 기록합니다.
가끔씩 고부하 동작을 수행하는 조인트는 보통 부하에서 지속적으로 작동하는 조인트와 열 요구 사항이 다를 수 있습니다. 듀티 사이클은 이상적인 테스트 시퀀스가 아닌 실제 애플리케이션을 반영해야 합니다.
2. 열전달 경로 개선
액추에이터 장착 구조는 열이 드라이브 모듈에서 멀어지는 방식에 영향을 미칠 수 있습니다. 설계자는 인접한 재료의 열전도율, 기계적 접촉 품질, 하우징이 열 방출을 위한 유용한 경로를 제공하는지 여부를 평가해야 합니다.
적절한 경우 로봇의 구조적 구성 요소를 전체 열 설계의 일부로 간주할 수 있습니다.
3. 불필요한 전류 수요 방지
제어 시스템은 조인트의 실제 토크 요구 사항에 따라 구성되어야 합니다. 과도한 전류 수요는 권선 손실을 증가시키고 추가적인 열 응력을 생성할 수 있습니다.
적절한 동작 프로필, 가속 설정 및 전류 제한은 액추에이터가 불필요하게 까다로운 조건에서 작동하는 것을 방지하는 데 도움이 될 수 있습니다.
4. 보유 전략 평가
일부 로봇 관절은 장기간 위치를 유지해야 합니다. 모터 및 제어 설계에 따라 부하를 유지하면 계속해서 전기 손실이 발생할 수 있습니다.
엔지니어는 애플리케이션에 지속적인 에너지 공급 유지가 필요한지 또는 기계 설계 및 제어 전략이 고전류 유지 조건에서 소요되는 시간을 줄일 수 있는지 평가해야 합니다.
5. 테스트를 통해 디자인 검증
열 계산은 유용한 지침을 제공하지만 실제 조립에서 성능을 확인하려면 테스트가 필요합니다.
온도 측정은 반복되는 동작 주기, 지속적인 부하 및 예상되는 주변 환경을 포함한 대표적인 작동 조건에서 수행되어야 합니다. 내부 구성 요소를 직접 측정하는 것이 실용적이지 않은 경우 적절한 테스트 방법과 제조업체 데이터를 사용하여 내부 열 조건을 평가해야 합니다.
열 응용 분야에서 Φ25mm 마이크로 조인트 액추에이터 평가
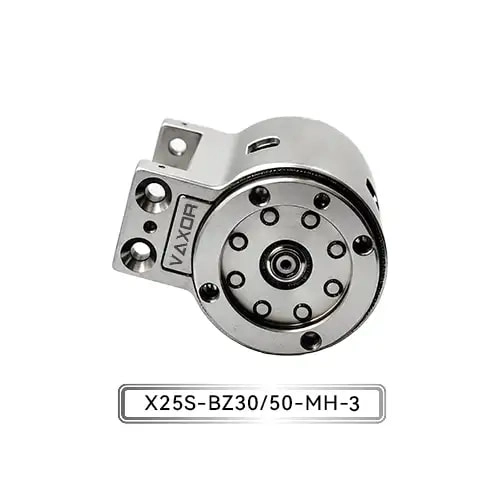
Φ25mm 마이크로 조인트 액츄에이터는 축 자속 모터, 소형 사이클로이드 감속기 및 비접촉 인코더를 통합합니다. 이 구성은 협동 로봇 및 생체 모방 관절과 같은 응용 분야의 정밀도, 부하 용량 및 비용의 균형을 맞추기 위한 것입니다.
공개된 사양은 다음과 같습니다.
| 매개변수 | 사양 |
|---|---|
| 모델 | X25S-UZ/BZ30/50-MH-3 |
| 전압 | 12~18V |
| 기어비 | 30 / 50 |
| 연속 토크 | 최대 1150mNm |
| 초기 토크 | 최대 1,800mNm |
| 인코더 | 절대 자기 인코더 |
| 의사소통 | 캔 FD |
| 무게 | 93~103g |
열 설계의 경우 연속 토크 사양은 지속적인 기계적 요구 사항을 평가하는 데 유용한 참조를 제공합니다. 그러나 실제 작동 온도는 전류, 속도, 부하 프로필, 설치 및 냉각 조건에 따라 달라집니다.
30:1 및 50:1 감소 구성은 애플리케이션의 출력 속도 및 토크 요구 사항에 따라 평가해야 합니다. 다양한 변속기 구성으로 인해 모터의 작동 지점과 기계적 손실 분포가 변경될 수 있으므로 선택한 버전에 대해 열 동작을 확인해야 합니다.
절대 자기 인코더는 위치 피드백을 제공하고, CAN FD는 호환되는 로봇 제어 시스템과의 통신을 지원합니다. 이러한 기능은 시스템 통합에 기여하지만 열 모니터링 및 작동 한계 확인의 필요성을 대체하지는 않습니다.
대량 생산 전 열 검증
로봇 관절을 개발하는 제조업체의 경우 엔지니어링 프로세스 초기에 열 검증이 포함되어야 합니다.
유용한 검증 절차는 예상 하중과 동작 프로필을 정의하는 것부터 시작됩니다. 그런 다음 관련 온도를 모니터링하고 성능이 안정적으로 유지되는지 확인하면서 대표적인 작동 조건에서 액추에이터를 테스트할 수 있습니다.
테스트에서는 연속 작동, 반복 가속, 부하 유지 및 현실적인 냉각 간격을 고려해야 합니다. 장착 구조와 인클로저가 열 방출에 영향을 미칠 수 있으므로 전체 조인트 어셈블리도 평가해야 합니다.
여러 액추에이터가 포함된 애플리케이션의 경우 테스트에는 로봇의 결합된 작동 조건이 반영되어야 합니다. 동시에 움직이는 여러 조인트는 각 액추에이터를 독립적으로 테스트할 때 서로 다른 전력 및 열 수요를 생성할 수 있습니다.
결과는 설계가 파일럿 생산 또는 배치 제조로 전환되기 전에 제어 전략, 기계 설치 및 작동 한계를 개선하는 데 사용될 수 있습니다.
VAXOR로 컴팩트 드라이브 솔루션 개발
2024년에 설립되어 중국 쑤저우에 본사를 둔 VAXOR는 로봇 공학, 의료 기기, 정밀 기기 및 지능형 장비를 위한 마이크로 조인트 액추에이터와 초소형 코어리스 모터를 개발합니다.
다분야 팀은 모터 설계, 정밀 제조, 구조 설계, 로봇 제어 및 지능형 제조 분야의 전문 지식을 결합합니다. 이 회사는 프로토타입 검증, 파일럿 생산 및 배치 납품에 대한 경험을 바탕으로 엔지니어링 구현에 중점을 두고 있습니다.
VAXOR의 기술 로드맵에는 축 자속 모터, PCB/FPCB 권선, 최적화된 전자기 설계 및 소형 감소 메커니즘이 포함됩니다. 이러한 기술은 높은 토크 밀도, 빠른 응답 및 일관된 제조 성능을 갖춘 소형 드라이브 솔루션 개발을 지원합니다.
토크가 높은 로봇 관절의 경우 토크 출력, 기계적 통합 및 제어 요구 사항과 함께 열 설계를 고려해야 합니다. 전체 작동 주기를 평가하고 현실적인 조건에서 조립된 시스템을 검증함으로써 엔지니어는 액추에이터 선택 및 장기 작동에 대해 더 많은 정보를 바탕으로 결정을 내릴 수 있습니다.
Φ25mm 마이크로 조인트 액츄에이터는 협동로봇과 생체모방 관절을 위한 소형 드라이브 옵션을 제공합니다. 지속적인 토크 기능, 통합된 변속기 및 위치 피드백은 부하 용량과 설치 공간의 균형이 필요한 응용 분야에 적합합니다. 궁극적으로 효과적인 열 관리는 액추에이터 자체뿐만 아니라 모터, 변속기, 제어 시스템 및 로봇 구조가 함께 작동하는 방식에 따라 달라집니다.