 가게

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
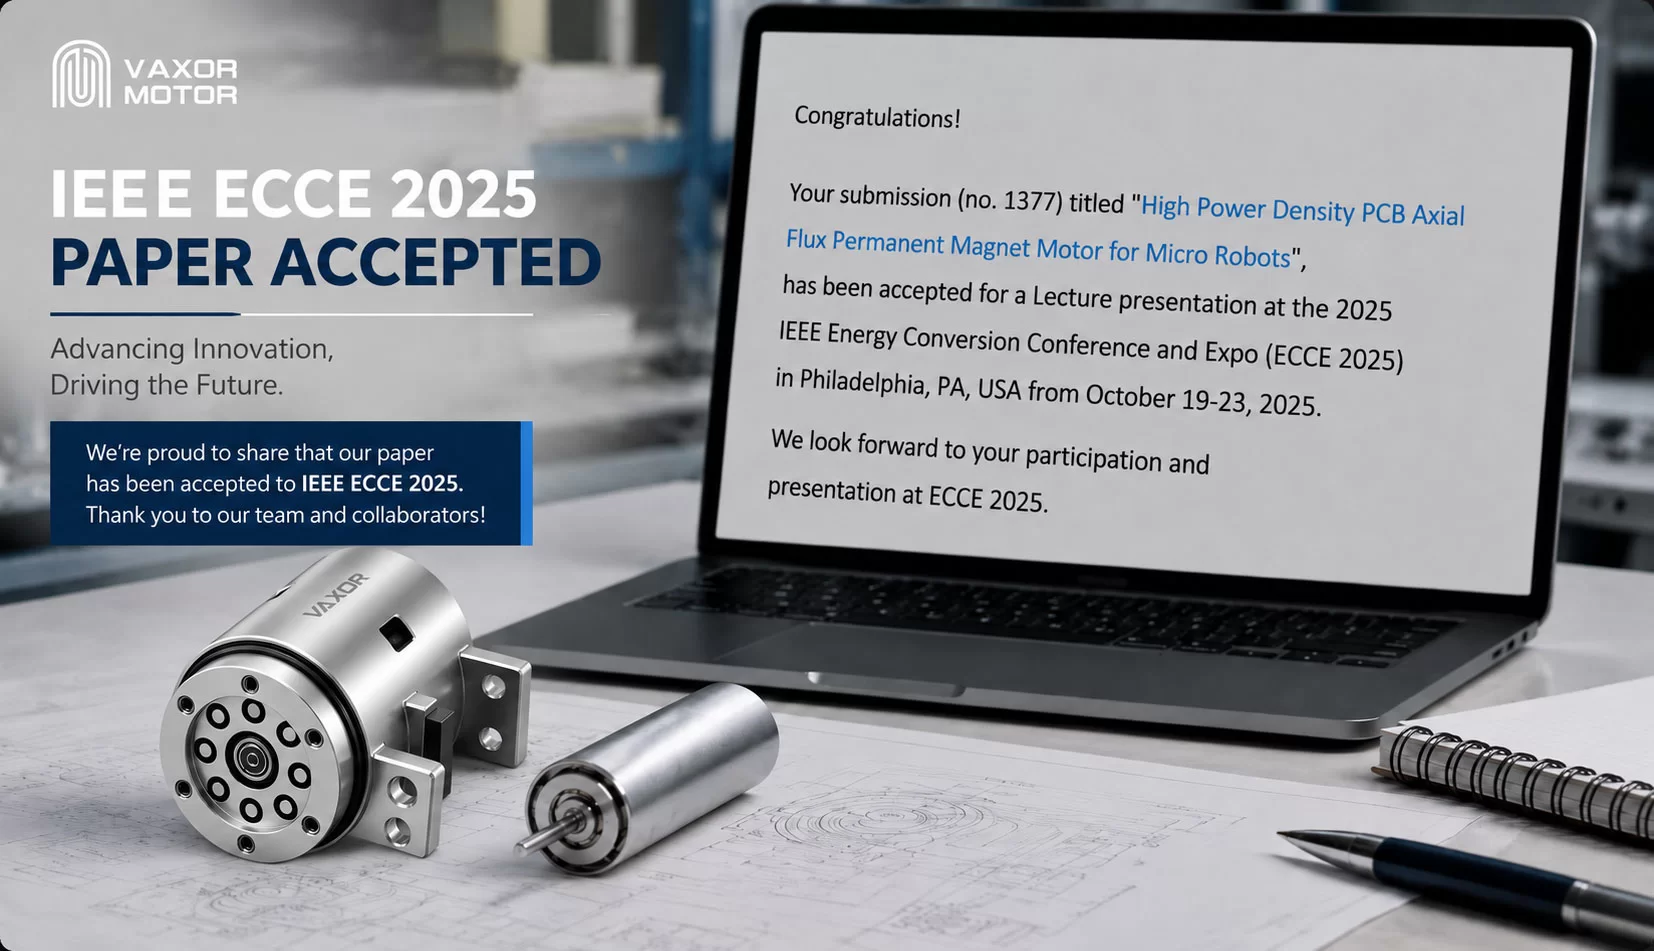
01. 마이크로로봇을 위한 고토크 밀도 모션
마이크로 로봇, 능숙한 손 및 컴팩트한 관절 모듈은 모터 직경, 무게, 토크 밀도 및 시스템 통합에 까다로운 제약을 가합니다. 매우 작은 규모에서 기존 권선 구조는 제조 일관성, 공간 활용 및 열 관리에 문제를 일으킬 수 있습니다.
이 연구는 축 자속 영구 자석 모터에 PCB 권선 및 고밀도 상호 연결 기술을 적용합니다. 다층 고정자 아키텍처는 소형 엔벨로프 내에서 도체 활용도와 전자기 성능을 향상시키는 데 사용되며 소형 로봇 모션 시스템을 위한 실용적인 개발 경로를 제공합니다.
02. 전자기 설계부터 프로토타입 테스트까지
이 논문에서는 모터 토폴로지, 권선 설계, 모델링 접근 방식 및 프로토타입 테스트를 제시합니다. 리뷰어 피드백은 작업의 기술적 구조, PCB 권선 접근 방식의 참신함, 마이크로 로봇 애플리케이션과의 관련성을 인식하는 동시에 변속기 및 시스템 수준 성능에 대한 추가 논의를 장려했습니다.
최종 출판된 논문의 제목은 마이크로 로봇용 고토크 밀도 PCB 축 자속 영구 자석 모터입니다. 제품 사양 및 성능 주장은 출판된 논문, 승인된 테스트 보고서 및 모델별 데이터시트를 참조해야 합니다.
03. IEEE ECCE 2025에서 발표
IEEE ECCE는 전기 및 전자 기계 에너지 변환, 전력 전자, 전기 기계 및 드라이브를 다루는 주요 국제 회의입니다. ECCE 2025는 2025년 10월 19일부터 23일까지 펜실베이니아주 필라델피아에서 개최되었습니다. VAXOR MOTOR는 이 연구를 중심으로 한 기술 교류에 참여하여 로봇 응용 분야를 위한 소형 조인트 모듈 및 정밀 모션 기술을 선보였습니다.
04. 연구와 국제협력의 연계
이 논문의 승인은 기초 연구, 엔지니어링 개발 및 제품 상용화를 연결하려는 VAXOR MOTOR의 노력의 이정표를 나타냅니다. 회사는 성능, 신뢰성, 제조 일관성 및 생산 확장성을 개선하면서 마이크로 축 자속 모터, 초소형 브러시리스 코어리스 모터 및 소형 조인트 모듈을 계속 개발할 것입니다.
VAXOR MOTOR는 전 세계 로봇 회사, 의료 기기 제조업체, 연구 기관 및 업계 파트너와의 기술 교류 및 프로젝트 협력을 환영합니다.